สรุป บทที่ 15
แม่เหล็กและไฟฟ้า · 32 หัวข้อ ตัดมาจากกรอบสรุปในคู่มือ

อ่านเป็นข้อความ
กฎของบิโอต์–ซาวาร์ต (The Biot – Savart Law) μ₀ Ids⃑× r̂ dB⃑ = 4π r² dB⃑ คือ สนามแมเหล็กซึ่งเกิดจากกระแสไฟฟ้าในส่วนของ ds⃑ μ₀ คือ สภาพซึมผ่านได้ของสุญญากาศ (Permeability of a free space = 4π×10⁻⁷ m·T/A) I คือ กระแสไฟฟ้าที่ไหลผ่านในส่วนของ ds⃑ ds⃑ คือ ส่วนเล็กๆ ของเส้นลวด ซึ่งมีทิศทางเดียวกับกระแสไฟฟ้า I r̂ คือ เวกเตอร์หนึ่งหน่วย ซึ่งชี้จาก ds⃑ ไปยังจุดที่ต้องการหาสนามแม่เหล็ก dB⃑ r คือ ระยะห่างระหว่าง ds⃑ กับจุดที่ต้องการหาสนามแม่เหล็ก dB⃑ สามารถหาสนามแม่เหล็กลัพธ์ที่เกิดจากกระแสไฟฟ้า I ได้จาก μ₀ Ids⃑× r̂ B⃑ = ∫dB⃑ = ∫ 4π r²

อ่านเป็นข้อความ
ทบทวนผลคูณเชิงเวกเตอร์ (The Vector Product) C⃑ = A⃑×B⃑ î ĵ k̂ A⃑ = A x + A y + A z θ î ĵ k̂ B⃑ = B x + B y + B z Bsinθ จากรูปด้านบน |C⃑| = |A⃑×B⃑| = |A⃑||B⃑|sinθ และหาทิศของ C⃑ ตามกฎมือขวาจากรูปด้านบน î ĵ k̂ และ C⃑ = A⃑×B⃑ = det A A A x y z B B B x y z สมบัติบางข้อของการ cross เวกเตอร์ A⃑×B⃑ = -B⃑×A⃑ A⃑×B⃑ = 0 ; A⃑∥B⃑ î î ĵ ĵ k̂ k̂ × = × = × = 0 |A⃑×B⃑| = |A⃑||B⃑| ; A⃑⊥B⃑

อ่านเป็นข้อความ
การใช้กฎของแอมแปร์ในการหาสนามแม่เหล็ก 1. เริ่มพิจารณาจากสมการ ∮B⃑·ds⃑ = μ₀I enc 2. สร้างเส้นวงปิดให้สัมผัสกับตำแหน่งที่ต้องการหาสนามแม่เหล็ก โดยให้เส้นวงปิดอยู่ ในแนวที่สนามแม่เหล็กคงที่ และมีทิศทางเดียวกับสนามแม่เหล็ก จะได้ |B⃑|∮ds = μ₀I enc |B⃑|s = μ₀I enc μ₀I enc |B⃑| = ; s คือ ความยาวของเส้นวงปิด s μ₀I enc 3. พิจารณาหา I เพื่อแทนค่าในสมการ |B⃑| = โดยสนามแม่เหล็ก enc s ดังกล่าวจะมีทิศทางวนรอบกระแสไฟฟ้าตามกฎมือขวา

อ่านเป็นข้อความ
ทบทวนผลคูณเชิงสเกลาร์ (The Scalar Product) î ĵ k̂ A⃑ = A ² + A ² + A ² x + A y + A z → |A⃑|² = A x y z î ĵ k̂ θ B⃑ = B ² + B ² + B ² x + B y + B z → |B⃑|² = B x y z จากรูปด้านบนเราสามารถหา A⃑⋅B⃑ ได้จาก A⃑⋅B⃑ = |A⃑||B⃑|cosθ = A B + A B + A B x x y y z z ⋅ (Dot) คือ สัญลักษณ์ของการคูณเวกเตอร์แบบผลลัพธ์เป็นสเกลาร์ และนิยมเรียก ผลคูณเชิงสเกลาร์ว่า “Dot Product” สมบัติบางข้อของการ dot เวกเตอร์ สมบัติการสลับที่ A⃑⋅B⃑ = B⃑⋅A⃑ สมบัติการแจกแจง C⃑⋅(A⃑ + B⃑) = C⃑⋅A⃑ + C⃑⋅B⃑ เวกเตอร์ dot ตัวเอง A⃑⋅A⃑ = A A + A A + A A x x y y z z A⃑⋅A⃑ = A ² + A ² + A ² x y z A⃑⋅A⃑ = |A⃑|² การ dot ระหว่างเวกเตอร์หนึ่งหน่วย î î ĵ ĵ k̂ k̂ การ dot กับตัวเอง ⋅ = ⋅ = ⋅ = 1 î ĵ ĵ k̂ k̂ î การ dot กับเวกเตอร์หนึ่งหน่วยอื่น ⋅ = ⋅ = ⋅ = 0

อ่านเป็นข้อความ
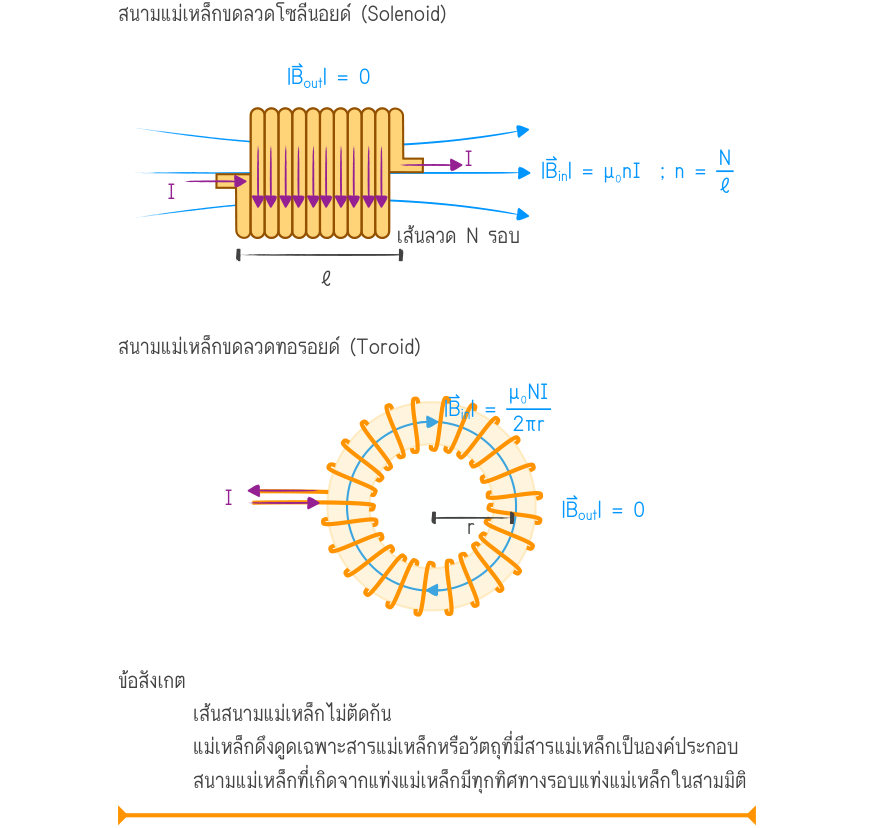
สนามแม่เหล็กเนื่องจากเส้นลวดยาวมาก สนามแม่เหล็กจากแท่งแม่เหล็ก S N สนามแม่เหล็กเนื่องจากเส้นลวดยาวมาก r I μ₀I |B⃑| = 2πr สนามแม่เหล็กที่ศูนย์กลางเส้นลวดวงกลม R μ₀I |B⃑| = I 2R สนามแม่เหล็กขดลวดโซลีนอยด์ (Solenoid) |B⃑ | = 0 out N I |B⃑ | = μ₀nI ; n = in ℓ I เส้นลวด N รอบ ℓ สนามแม่เหล็กขดลวดทอรอยด์ (Toroid) μ₀NI |B⃑ | = in 2πr I |B⃑ | = 0 out r ข้อสังเกต เส้นสนามแม่เหล็กไม่ตัดกัน แม่เหล็กดึงดูดเฉพาะสารแม่เหล็กหรือวัตถุที่มีสารแม่เหล็กเป็นองค์ประกอบ สนามแม่เหล็กที่เกิดจากแท่งแม่เหล็กมีทุกทิศทางรอบแท่งแม่เหล็กในสามมิติ

อ่านเป็นข้อความ
ฟลักซ์แม่เหล็ก (Magnetic Flux) เวกเตอร์พื้นที่ (Vector Area ; A⃑ 〚m²〛) คือ เวกเตอร์ซึ่งมีขนาดเท่ากับพื้นที่และมี ทิศทางตั้งฉากกับระนาบของพื้นที่นั้น A⃑ = A n̂ n̂ = Normal Vector A ฟลักซ์แม่เหล็ก (Magnetic Flux ; φ 〚T·m² or Wb〛) คือ ขนาดสนามแม่เหล็กที่ B ไหลผ่านตั้งฉากกับพื้นที่หน้าตัด ณ เวลาหนึ่ง ในกรณีที่สนามแม่เหล็กคงที่บนพื้นที่หน้าตัด φ = B⃑·A⃑ B B⃑ คือ สนามแม่เหล็ก A⃑ คือ เวกเตอร์ของพื้นที่หน้าตัด ในกรณีที่สนามแม่เหล็กไม่คงที่บนพื้นที่หน้าตัด φ = ∫B⃑·dA⃑ B dA⃑ คือ เวกเตอร์ของพื้นที่หน้าตัดในส่วนเล็กๆ

อ่านเป็นข้อความ
กฎของเกาส์ในสนามแม่เหล็ก (Gauss’s Law in Magnetism) พิจารณาสนามแม่เหล็กจากแท่งแม่เหล็ก ดังรูปด้านล่าง N ผิวปิด (ผิวเกาส์) S เห็นได้ว่าฟลักซ์แม่เหล็กสุทธิที่ผ่านพื้นที่ผิวปิดใดๆ จะต้องเป็นศูนย์เสมอ (ไม่มีแม่เหล็กขั้วเดี่ยว แท่งแม่เหล็กจะมีขั้ว N และ S อยู่ด้วยกันเสมอ) ∴ ∮B⃑·dA⃑ = 0

อ่านเป็นข้อความ
แรงแม่เหล็กที่กระทำต่อประจุไฟฟ้าซึ่งเคลื่อนที่ในสนามแม่เหล็ก F⃑ = qv⃑×B⃑ B F⃑ คือ แรงแม่เหล็กที่กระทำต่อประจุซึ่งเคลื่อนที่ในสนามแม่เหล็ก B q คือ ประจุไฟฟ้าของอนุภาค v⃑ คือ ความเร็วของอนุภาค B⃑ คือ สนามแม่เหล็ก

อ่านเป็นข้อความ
ข้อสังเกต อนุภาคที่มีประจุไฟฟ้าเคลื่อนที่ในสนามแม่เหล็ก จะมีแรงแม่เหล็กกระทำต่อ อนุภาคเท่ากับศูนย์ เมื่ออนุภาคเคลื่อนที่ขนานกับทิศสนามแม่เหล็ก แรงแม่เหล็กที่เกิดขึ้นกับประจุลบจะมีทิศตรงข้ามกับแรงแม่เหล็กที่เกิดขึ้นกับ ประจุบวก

อ่านเป็นข้อความ
ทบทวนการเคลื่อนที่แบบวงกลมสม่ำเสมอ 2π v ω = = = 2πf r T ω คือ อัตราเร็วเชิงมุมของอนุภาค v คือ อัตราเร็วของอนุภาค r คือ รัศมีการเคลื่อนที่ของอนุภาค T คือ คาบในการเคลื่อนที่ของอนุภาค f คือ ความถี่ในการเคลื่อนที่ของอนุภาค v² a⃑ = (- r̂ ) = ω²r(- r̂ ) c r a⃑ คือ ความเร่งเข้าสู่ศูนย์กลางของอนุภาค c - r̂ บอกว่า a⃑ มีทิศชีิ้เข้าหาจุดศูนย์กลางของวงกลม c

อ่านเป็นข้อความ
แรงแม่เหล็กที่กระทำกับเส้นลวดซึ่งมีกระแสไฟฟ้าไหลในตัวนำ ในกรณีสนามแม่เหล็กสม่ำเสมอ F⃑ = IL⃑×B⃑ B F⃑ คือ แรงแม่เหล็กที่กระทำกับเส้นลวดซึ่งมีกระแสไฟฟ้าไหลในตัวนำ B I คือ กระแสไฟฟ้าที่ไหลในเส้นลวดตัวนำ L⃑ คือ เวกเตอร์ความยาวของเส้นลวดตัวนำซึ่งมีทิศเดียวกับกระแสไฟฟ้า I B⃑ คือ สนามแม่เหล็กที่พุ่งผ่านเส้นลวดตัวนำ ข้อสังเกต ลวดตัวนำที่อยู่ในสนามแม่เหล็กและมีกระแสไฟฟ้าไหลผ่าน จะมีแรงแม่ เหล็กกระทำต่อลวดตัวนำเท่าศูนย์ เมื่อกระแสไฟฟ้ามีขนานกับสนามแม่เหล็ก ลวดตัวนำที่มีกระแสไฟฟ้าสองเส้น เมื่ออยู่ใกล้กันจะมีแรงแม่เหล็กกระทำ ระหว่างลวดตัวนำทั้งสอง

อ่านเป็นข้อความ
แรงแม่เหล็กที่กระทำกับเส้นลวดวงปิด แรงแม่เหล็กที่กระทำกับเส้นลวดวงปิดซึ่งมีกระแสไฟฟ้าไหลในตัวนำคงที่และ อยู่ในสนามแม่เหล็กคงที่จะเป็นศูนย์เสมอ

อ่านเป็นข้อความ
แรงแม่เหล็กระหว่างเส้นลวดตัวนำสองเส้นซึ่งขนานกัน I₁ I₂ × · F⃑₂₁ = I₁L⃑₁×B⃑₂ × · B⃑₂ B⃑₁ × F⃑₁₂ = I₂L⃑₂×B⃑₁ · × · r แนวคิดในการอธิบายแรงแม่เหล็กระหว่างเส้นลวดตัวนำสองเส้นซึ่งขนานกัน คือ เส้นลวดแต่ละเส้นจะไม่รู้สึกถึงสนามแม่เหล็กที่เกิดกระแสไฟฟ้าของตัวเอง และ รับรู้ถึงสนามแม่เหล็กจากสิ่งแวดล้อมเท่านั้น

อ่านเป็นข้อความ
ปรากฏการณ์ฮอลล์ (The Hall Effect) ขั้นตอนการวิเคราะห์เพื่อหาชนิดประจุพาหะ 1) สมมติชนิดประจุพาหะ โดยพิจารณาทั้งกรณีประจุบวกเป็นพาหะ และกรณีประจุ ลบเป็นพาหะ 2) หาทิศทางของแรงแม่เหล็กที่กระทำกับประจุพาหะ ข้อสังเกต : ทั้งสองกรณี แรงแม่เหล็กมีทิศเดียวกัน 3) พิจารณาการสะสมของประจุพาหะ ข้อสังเกต : ในสองกรณี ประจุพาหะสะสมตัวในทิศตรงข้ามกัน 4) หาทิศทางสนามไฟฟ้า และความต่างศักย์ไฟฟ้า ข้อสังเกต : ในสองกรณี สนามไฟฟ้ามีทิศตรงข้ามกัน และค่าความต่างศักย์มีค่าเป็น บวกหรือลบต่างกัน ดังนั้น เราจึงทราบชนิดประจุพาหะได้จากค่าบวกหรือลบของ ความต่างศักย์ซึ่งอ่านค่าได้จากโวลต์มิเตอร์ 5) หาทิศทางแรงไฟฟ้าที่กระทำกับประจุพาหะ ข้อสังเกต : ทั้งสองกรณี แรงไฟฟ้ามีทิศเดียวกัน RIB 1 สมการปรากฏการณ์ฮอลล์ ΔV = ; R = nq t ΔV คือ ความต่างศักย์คร่อมด้านขวางของวัสดุที่ทำการทดลอง (Hall Voltage) R คือ สัมประสิทธิ์ของฮอลล์ (Hall Coefficient) I คือ กระแสไฟฟ้าที่ไหลผ่านวัสดุที่ทำการทดลอง B คือ สนามแม่เหล็กที่พุ่งตั้งฉากกับระนาบของวัสดุที่ทำการทดลอง t คือ ความหนาของวัสดุที่ทำการทดลอง n คือ ความหนาแน่นของจำนวนประจุพาหะ q คือ ประจุไฟฟ้าหนึ่งหน่วยของประจุพาหะ (โดยปกติ คือ ประจุของอิเล็กตรอน)

อ่านเป็นข้อความ
โมเมนต์ขั้วคู่แม่เหล็ก ขั้วคู่แม่เหล็ก (Magnetic Dipole Moment ; μ⃑ 〚A·T·m²〛) μ⃑ = IA⃑ I คือ กระแสไฟฟ้าในเส้นลวดวงปิด A⃑ คือ เวกเตอร์พื้นที่ของเส้นลวดวงปิด ทอร์กเนื่องจากขั้วคู่แม่เหล็ก τ⃑ = μ⃑×B⃑ τ⃑ คือ ทอร์ก (หรือโมเมนต์ M⃑) เนื่องจากขั้วคู่แม่เหล็ก B⃑ คือ สนามแม่เหล็ก พลังงานเนื่องจากขั้วคู่แม่เหล็ก U = -μ⃑·B⃑ U คือ พลังงานเนื่องจากขั้วคู่แม่เหล็ก ข้อสังเกต เมื่อมีกระแสไฟฟ้าผ่านขดลวดสี่เหลี่ยมที่อยู่ในสนามแม่เหล็ก ขณะระนาบ ของขดลวดตั้งฉากกับสนามแม่เหล็กจะมีโมเมนต์ของแรงคู่ควบเป็นศูนย์ เมื่อมีกระแสไฟฟ้าผ่านขดลวดที่อยู่ในสนามแม่เหล็ก ขณะระนาบขดลวดไม่ ตั้งฉากกับสนามแม่เหล็กจะเกิดโมเมนต์ของแรงคู่ควบทำให้ขดลวดหมุนตัด สนามแม่ เหล็ก เมื่อมีกระแสไฟฟ้าในขดลวดที่อยู่ในสนามแม่เหล็ก ขดลวดจะหมุนโดย โมเมนต์ของแรงคู่ควบมีค่าไม่คงที่ โดยจะมีค่ามากที่สุดเมื่อระนาบของขดลวดทำมุม 0 ̊ กับสนามแม่เหล็ก และมีค่าน้อยลงจนเป็นศูนย์เมื่อระนาบของขดลวดทำมุม 90 ̊ กับสนามแม่เหล็ก


อ่านเป็นข้อความ
การใช้แกลวานอมิเตอร์วัดกระแสไฟฟ้า และความต่างศักย์ แอมมิเตอร์ (Ammeter ; ) เป็นการดัดแปลงแกลวานอมิเตอร์เพื่อวัดกระแส ไฟฟ้า (I) โดยการนำตัวต้านทาน ซึ่งเรียกว่า ชันต์ (Shunt ; R ) มาต่อขนานกับ s แกลวานอมิเตอร์ ซึ่งมีความต้านทาน R ดังรูปด้านล่าง G R I G G I I s R s จาก ΔV = ΔV G s I R = I R G G S s I R = (I - I )R G G G s I R + I R G G G s I = R s โวลต์มิเตอร์ (Voltmeter ; ) เป็นการดัดแปลงแกลวานอมิเตอร์เพื่อวัดความต่าง ศักย์ (ΔV) โดยการนำตัวต้านทาน ซึ่งเรียกว่า มัลติพลายเออร์ (Multiplier ; R ) m มาต่ออนุกรมกับแกลวานอมิเตอร์ ซึ่งมีความต้านทาน R ดังรูปด้านล่าง G R G R I m G จาก ΔV = ΔV + ΔV m G ΔV = I R + I R G m G G ΔV = I (R + R ) G m G ข้อสังเกต แกลแวนอมิเตอร์ใช้ขดลวดขนาดเล็กและมีน้ำหนักเบา เพราะว่าต้องการให้ แกลแวนอมิเตอร์มีความไวต่อกระแสไฟฟ้าหรือมีขดลวดที่หมุนได้ง่าย เพื่อวัดกระแส ไฟฟ้าที่มีปริมาณน้อยๆ ได้ กรณีไฟฟ้ากระแสตรงจากเครื่องกำเนิดไฟฟ้า เข็มแกลแวนอมิเตอร์จะไม่ชี้ นิ่งที่ค่าใดค่าหนึ่งเนื่องจากเป็นไฟฟ้ากระแสตรงที่มีค่าไม่สม่ำเสมอ

อ่านเป็นข้อความ
ข้อสังเกต กระแสไฟฟ้าผ่านขดลวดตัวนำของมอเตอร์มากขึ้น โมเมนต์ที่กระทำกับขด ลวดของมอเตอร์มากขึ้น สนามแม่เหล็กในมอเตอร์มีค่ามากขึ้น โมเมนต์ที่กระทำกับขดลวดของ มอเตอร์มากขึ้น จำนวนรอบของขดลวดมีค่ามากขึ้น โมเมนต์ที่กระทำกับขดลวดของมอเตอร์ มากขึ้น

อ่านเป็นข้อความ
กฎการเหนี่ยวนำของฟาราเดย์ (Faraday’s Law of Induction) dφ B ε = - dt ε คือ แรงเคลื่อนไฟฟ้าซึ่งเกิดขึ้นบนลวดวงปิด dφ คือ การเปลี่ยนแปลงของฟลักซ์แม่เหล็กในช่วงเวลาเล็กๆ dt B dt คือ ช่วงเวลาเล็กๆ ที่พิจารณา

อ่านเป็นข้อความ
กฎของเลนซ์ (Lenz’s Law) กระแสไฟฟ้าเหนี่ยวนำในลูปปิดมีทิศทางที่สร้างสนามแม่เหล็กต้านการเปลี่ยนแปลงของ ฟลักซ์แม่เหล็กที่ผ่านพื้นที่ซึ่งถูกปิดล้อมด้วยลูปปิดนั้น พิจารณากรณีขยับแท่งแม่เหล็กเข้าหาลวดวงปิด ทำให้ฟลักซ์แม่เหล็กมีขนาดเพิ่มขึ้น ลวดวงปิดจึงสร้างสนามแม่เหล็กสวนสนามแม่เหล็กของแท่งแม่เหล็ก ทำให้เกิดกระแส ไฟฟ้าเหนี่ยวนำตามกฎมือขวา ดังรูปด้านล่าง สนามแม่เหล็กของแท่งแม่เหล็ก v⃑ สนามแม่เหล็กของลวดวงปิด N I พิจารณากรณีขยับแท่งแม่เหล็กออกจากลวดวงปิด ทำให้ฟลักซ์แม่เหล็กมีขนาดลดลง ลวดวงปิดจึงสร้างสนามแม่เหล็กตามสนามแม่เหล็กของแท่งแม่เหล็ก ทำให้เกิดกระแส ไฟฟ้าเหนี่ยวนำตามกฎมือขวา ดังรูปด้านล่าง สนามแม่เหล็กของแท่งแม่เหล็ก I v⃑ สนามแม่เหล็กของลวดวงปิด N


อ่านเป็นข้อความ
การเหนี่ยวนำตัวเอง (Self-Inductance) ความเหนี่ยวนำ (Inductance ; L 〚H〛) Nφ B L = Nμ₀nA = I N คือ จำนวนรอบของขดลวดโซลีนอยด์ μ₀ คือ สภาพซึมผ่านได้ของสุญญากาศ (Permeability of a free space) n คือ ความหนาแน่นของจำนวนเส้นลวดของขดโซลีนอยด์ A คือ พื้นที่หน้าตัดของขดโซลีนอยด์ φ คือ ฟลักซ์แม่เหล็กที่ผ่านหน้าตัดของขดโซลีนอยด์ B I คือ กระแสไฟฟ้าที่ไหลในขดโซลีนอยด์ แรงเคลื่อนไฟฟ้าของขดลวดเหนี่ยวนำ (Self-Induced emf ; ε 〚V〛) dI ε = -L dt t คือ เวลา พลังงานที่สะสมในขดลวดเหนี่ยวนำ (Energy Stored in the Inductor ; U 〚J〛) 1 U = LI² 2 ความหนาแน่นพลังงานที่สะสมในรูปของสนามแม่เหล็กของขดลวดเหนี่ยวนำ (Energy Stored per Unit Volume in the Magnetic Field of the Inductor ; u 〚J/m³〛) B² u = 2μ₀ B คือ ขนาดของสนามแม่เหล็ก ในแผนภาพวงจรไฟฟ้าจะใช้สัญลักษณ์แทนขดลวดเหนี่ยวนำ คือ

อ่านเป็นข้อความ
สมการของแมกซ์เวลล์ (Maxwell’s Equations) จากเนื้อหาที่ผ่านมา เห็นได้ว่าปรากฏการณ์ทางไฟฟ้าและแม่เหล็กสามารถอธิบาย ได้ภายใต้สมการของแมกว์เวลล์ ดังนี้ Maxwell’s Equations : Integral Form q enc Gauss’s Law ∮E⃑·dA⃑ = ε₀ Gauss’s Law in Magnetism ∮B⃑·dA⃑ = 0 dφ B Faraday’s Law ∮E⃑·ds⃑ = - dt dφ E Ampere - Maxwell Law ∮B⃑·ds⃑ = μ₀(I + I ) ; I = ε₀ enc d d dt Maxwell’s Equations : Differentail Form ρ Gauss’s Law ∇⃑·E⃑ = ε₀ Gauss’s Law in Magnetism ∇⃑·B⃑ = 0 ∂B⃑ Faraday’s Law ∇⃑×E⃑ = - ∂t ∂E⃑ Ampere - Maxwell Law ∇⃑×B⃑ = μ₀J⃑ + ε₀μ₀ ∂t แรงลอเรนซ์ (Lorentz Force) F⃑ = qE⃑ + qv⃑×B⃑

อ่านเป็นข้อความ
การชาร์จกระแสไฟฟ้า L ε -t/τ i = I(1 - e ) ; τ = และ I = R R i คือ กระแสไฟฟ้าที่ไหลผ่านขดลวดเหนี่ยวนำที่เวลา t I คือ กระแสไฟฟ้าสูงสุดที่ไหลผ่านขดลวดเหนี่ยวนำ τ คือ ค่าคงที่ของเวลา t คือ เวลา ε คือ แรงเคลื่อนไฟฟ้า R คือ ความต้านทาน L คือ ความเหนี่ยวนำ i I 0.632I t τ

อ่านเป็นข้อความ
การคายกระแสไฟฟ้า L -t/τ i = i₀e ; τ = R i คือ กระแสไฟฟ้าที่ไหลผ่านขดลวดเหนี่ยวนำที่เวลา t i₀ คือ กระแสไฟฟ้าเริ่มต้นที่ไหลผ่านขดลวดเหนี่ยวนำ (ที่เวลา t = 0 s) τ คือ ค่าคงที่ของเวลา t คือ เวลา i R คือ ความต้านทาน i₀ L คือ ความเหนี่ยวนำ 0.368i₀ t τ


อ่านเป็นข้อความ
วงจร LC q Q t -Q 1 q = Qcos(ω₀t + φ) ; ω₀ = LC q คือ ประจุไฟฟ้าในตัวเก็บประจุที่เวลา t Q คือ ประจุไฟฟ้าสูงสุดที่สะสมในตัวเก็บประจุ L คือ ความเหนี่ยวนำไฟฟ้า C คือ ความจุไฟฟ้า t คือ เวลา φ คือ เฟสเริ่มต้น i I t -I i = -Isin(ω₀t + φ) ; I = ω₀Q i คือ กระแสไฟฟ้าที่ไหลผ่านขดลวดเหนี่ยวนำที่เวลา t I คือ กระแสไฟฟ้าสูงสุดที่ไหลผ่านขดลวดเหนี่ยวนำ พลังงานรวมในวงจร LC U, U , U C L Q² LI² U = = 2 2C U L U C t Q²cos²(ω₀t + φ) q² U = = C 2C 2C LI²sin²(ω₀t + φ) Li² U = = L 2 2 Q² LI² U = U + U = = C L 2 2C U คือ พลังงานที่สะสมในตัวเก็บประจุ C U คือ พลังงานที่สะสมในขดลวดเหนี่ยวนำ L U คือ พลังงานรวมในวงจร LC

อ่านเป็นข้อความ
วงจร RLC สมการประจุไฟฟ้าที่สะสมในตัวเก็บประจุไฟฟ้าจะอยู่ในรูป Damped Oscillations d²q dq 1 R + 2γ + ω₀²q = 0 ; ω₀ = และ γ = 2L dt² dt LC ผลเฉลยเป็นไปได้ 3 กรณี ดังนี้ q Underdamped (γ < ω₀) q(t) = Q(t)cos(ωt + φ) เมื่อ ω = และ φ คือ เฟสเริ่มต้น ω₀² - γ² -γt Q(t) = Qe t Critically damped (γ = ω₀) -γt q(t) = (A + Bt)e เมื่อ A และ B คือ ค่าคงที่ Overdamped (γ > ω₀) -(γ - γ² - ω₀²)t -(γ + γ² - ω₀²)t q(t) = Ae + Be เมื่อ A และ B คือ ค่าคงที่

อ่านเป็นข้อความ
ข้อสังเกต ขณะที่ขดลวดของเครื่องกำเนิดไฟฟ้าหมุน อัตราการเปลี่ยนแปลงฟลักซ์แม่ เหล็กผ่านขดลวดมีค่าเปลี่ยนแปลงตลอดเวลา ขณะที่ขดลวดของเครื่องกำเนิดไฟฟ้าหมุน อัตราการเปลี่ยนแปลงฟลักซ์ แม่เหล็กที่ผ่านขดลวดจะมีค่ามากที่สุดเมื่อระนาบขดลวดขนานกับสนามแม่เหล็ก ปริมาณไฟฟ้ากระแสสลับมีขนาดเปลี่ยนแปลงตามเวลา และมีทิศทางเปลี่ยน กลับไปกลับมา เครื่องกำเนิดไฟฟ้ากระแสสลับนิยมใช้การหมุนแท่งแม่เหล็ก เพื่อให้ฟลักซ์ แม่เหล็กตัดขดลวดตัวนำเนื่องจากกระแสไฟฟ้าเหนี่ยวนำที่เกิดขึ้นภายในขดลวดตัวนำ สามารถต่อสายไฟออกไปใช้งานได้ทันที ไม่ต้องอาศัยวงแหวนแยก (slip ring) และ แปรง (brush) ไฟฟ้ากระแสตรงอาจมีกระแสไฟฟ้าไม่คงที่ก็ได้

อ่านเป็นข้อความ
หม้อแปลงไฟฟ้า (Transformer) I₂ ΔV₁ N₁ = = I₁ N₂ ΔV₂ ΔV₁ คือ ความต่างศักย์ไฟฟ้าคร่อมขดลวดปฐมภูมิ (input) ΔV₂ คือ ความต่างศักย์ไฟฟ้าคร่อมขดลวดทุติยภูมิ (output) N₁ คือ จำนวนรอบของขดลวดปฐมภูมิ (input) N₂ คือ จำนวนรอบของขดลวดทุติยภูมิ (output) I₁ คือ กระแสไฟฟ้าที่ไหลผ่านขดลวดปฐมภูมิ (input) I₂ คือ กระแสไฟฟ้าที่ไหลผ่านขดลวดทุติยภูมิ (output) ในแผนภาพวงจรไฟฟ้าจะใช้สัญลักษณ์แทนหม้อแปลงไฟฟ้า คือ ¥ ข้อสังเกต ในการสร้างหม้อแปลงขดลวดปฐมภูมิและขดลวดทุติยภูมิ จะพันบนแกน เหล็กร่วมกัน เนื่องจากฟลักซ์แม่เหล็กที่เปลี่ยนแปลงจากขดลวดปฐมภูมิจะถูกส่งผ่าน แกนเหล็กไปถึงขดลวดทุติยภูมิ ทำให้ลดการสูญเสียฟลักซ์แม่เหล็กที่เปลี่ยนแปลงจาก ขดลวดปฐมภูมิไปยังขดลวดทุติยภูมิ จะไม่เกิดการเหนี่ยวนำให้เกิดอีเอ็มเอฟ (emf) ที่ขดลวดทตุยิภูมิ เมื่อ กระแสไฟฟ้าผ่านขดลวดปฐมภูมิมีค่าคงที่

อ่านเป็นข้อความ
ค่า rms ของฟังก์ชัน sin(ωt + φ) และ cos(ωt + φ) ในกรณีที่ f(t) = Fsin(ωt + φ) หรือ f(t) = Fcos(ωt + φ) F จะได้ f rms = 2 f คือ ค่า rms ของ f(t) rms ข้อสังเกต ค่ายังผล (rms) ของไฟฟ้ากระแสสลับเป็นค่าเฉลี่ยแบบรากที่สองกำลังสอง เฉลี่ย ซึ่งมีค่าน้อยกว่าค่าสูงสุดเสมอ


อ่านเป็นข้อความ
พฤติกรรมความต่างศักย์ไฟฟ้าและกระแสไฟฟ้าใน R, L และ C R L C Device Δv = ΔVsin(ωt) Δv = ΔVsin(ωt) Δv = ΔVsin(ωt) Δv R L C π π i = I sin(ωt - ) i = I sin(ωt + ) i = I sin(ωt) L L C C R R 2 2 i ΔV ΔV ΔV I = R I = I = L C R X X L C 1 R X = ωL X = Impedance L C ωC I R I L I C ΔV ΔV R L ΔV C Graph t t t i i R L i C ω ω ω Δv Δv C L Phasor Diagram Δv R วงจรอนุกรม RLC ของไฟฟ้ากระแสสลับ ΔV = IZ ; Z = R² + (X - X )² L C ΔV คือ ความต่างศักย์ไฟฟ้าสูงสุดของแหล่งกำเนิดไฟฟ้ากระสลับ I คือ กระแสไฟฟ้าสูงสุดในวงจร Z คือ ค่าความขัดของวงจร X - X L C มุมเฟส tanφ = R φ คือ มุมเฟส หรือ มุมระหว่างเวกเตอร์ ΔV กับ I ในแผนภาพเฟเซอร์ (มุม rms rms ระหว่างเวกเตอร์ ΔV กับ I ในแผนภาพเฟเซอร์) X คือ ความขัดเชิงตัวเหนี่ยวนำไฟฟ้า L X คือ ความขัดเชิงตัวตัวเก็บประจุไฟฟ้า C R คือ ความขัดเชิงตัวต้านทานไฟฟ้า (ความต้านทาน) กำลังไฟฟ้าเฉลี่ยในวงจรไฟฟ้ากระแสสลับ ℘ = I ΔV cos(φ) av rms rms ℘ คือ กำลังไฟฟ้าเฉลี่ยในวงจรไฟฟ้ากระแสสลับ av I คือ ค่า rms ของกระแสไฟฟ้า rms ΔV คือ ค่า rms ของความต่างศักย์ไฟฟ้า rms cos(φ) คือ เฟกเตอร์กำลัง (Power Factor) ∴ กำลังไฟฟ้าเฉลี่ยที่เสียให้ตัวต้านทาน คือ IΔV 1 ℘ = I ΔV cos(0°) = I ΔV = = ℘ av,R rms,R rms,R rms,R rms,R max 2 2 ∴ กำลังไฟฟ้าเฉลี่ยที่เสียให้ตัวเหนี่ยวนำ คือ ℘ = I ΔV cos(90°) = 0 av,L rms,L rms,L ∴ กำลังไฟฟ้าเฉลี่ยที่เสียให้ตัวเก็บประจุไฟฟ้า คือ ℘ = I ΔV cos(90°) = 0 av,C rms,C rms,C ข้อสังเกต ไฟฟ้ากระแสสลับ 230 V เมื่อส่งไปตามสายไฟเป็นระยะทางไกลมาก ไม่สามารถใช้งานได้ตามปกติ เนื่องจากเกิดการสูญเสียพลังงานไฟฟ้าในสายไฟมาก

อ่านเป็นข้อความ
ค่าความขัดในรูปของจำนวนเชิงซ้อน เพื่อความสะดวกในการคำนวณ เราอาจพิจารณาค่าความขัดของวงจร ไฟฟ้ากระแสสลับในรูปแบบของจำนวนเชิงซ้อน (Complex Number กำหนดให้ j = -1 ) ได้ดังนี้ ค่าความขัดเชิงความต้านทานไฟฟ้า คือ R ค่าความขัดเชิงตัวเหนี่ยวนำไฟฟ้า คือ jX L ค่าความขัดเชิงตัวเก็บประจุไฟฟ้า คือ -jX C ใช้การรวมค่าความขัดแบบการรวมความต้านทานตามปกติ แบบอนุกรม (Series Combination) Z = ΣZ i 1 1 แบบขนาน (Parallel Combination) = Σ Z Z i

อ่านเป็นข้อความ
Rectangular, Polar and Exponential form |r| = x² + y² ; x = |r|cosθ และ y = |r|sinθ y θ = tan⁻¹( ) x Rectangular form Polar form Exponential form -jθ r = x + jy = |r|cosθ +j|r|sinθ = |r|∠θ = |r| e การคูณใน Polar form (Z₁∠θ₁)(Z₂∠θ₂) = Z₁Z₂∠(θ₁ + θ₂) Z₁∠θ₁ Z₁ การหารใน Polar form = ∠(θ₁ - θ₂) Z₂∠θ₂ Z₂

อ่านเป็นข้อความ
กำลังไฟฟ้า Power Angle = φ Power Factor (PF) = cosφ Average Power (℘) = I ΔV cosφ rms rms Reactive Power (Q) = I ΔV sinφ rms rms Apparent Power (AP) = I ΔV = ℘² + Q² rms rms